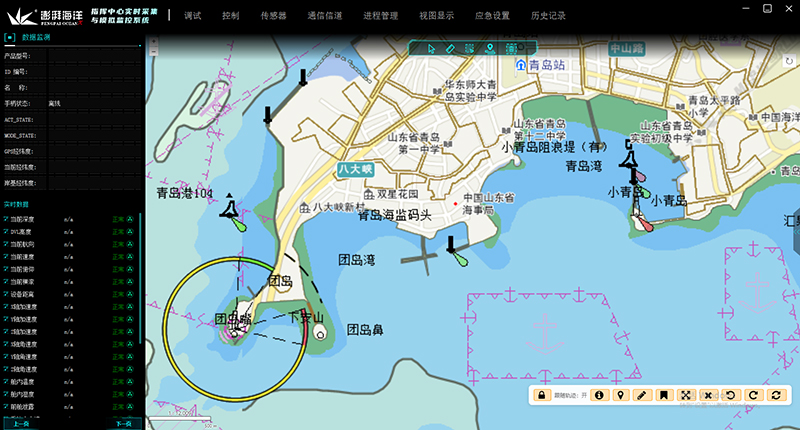
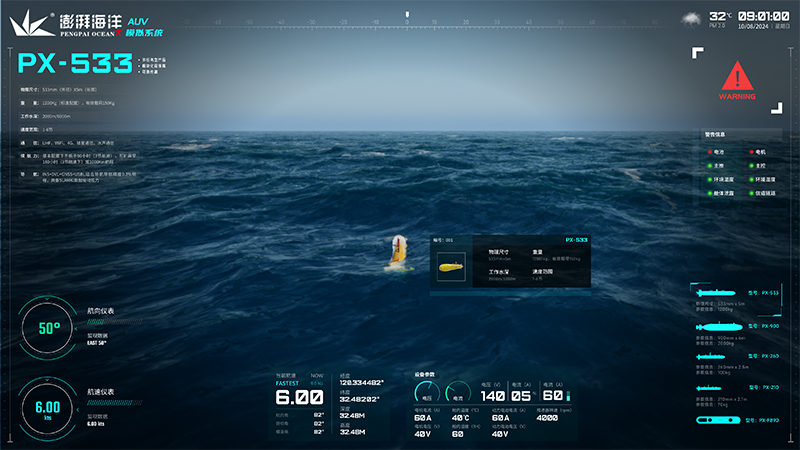
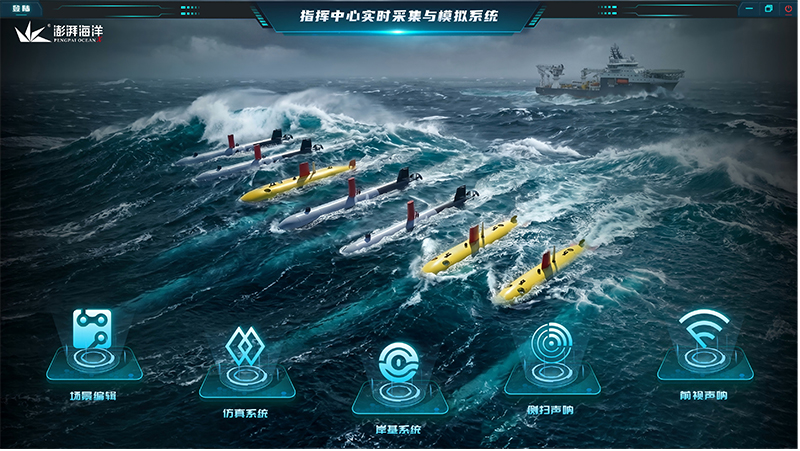
海洋无人系统仿真训练平台,是针对 AUV 自主水下机器人、ROV 遥控水下机器人、USV 水面无人艇开发的一体化仿真推演系统。平台采用可扩展、模块化的设计思路,深度对标海洋无人系统真实使用流程与信息流传递逻辑,构建以数字仿真模型为核心的虚拟作业环境。
产品定位:面向海洋无人系统的数字训练底座
海洋无人系统仿真训练平台,是针对 AUV 自主水下机器人、ROV 遥控水下机器人、USV 水面无人艇开发的一体化仿真推演系统。平台采用可扩展、模块化的设计思路,深度对标海洋无人系统真实使用流程与信息流传递逻辑,构建以数字仿真模型为核心的虚拟作业环境。
平台可以高度还原单台以及集群海洋无人装备在海洋环境下的动力学、运动学特征,模拟各类传感器载荷工作状态、装备与海洋环境之间的信息交互,完整复现整套海洋作业流程。
简单来说:实体装备负责下海执行任务,这套仿真平台负责练操作、测方案、演协同、做评估,为实装作业筑牢前置能力基础。
为什么需要它:从理想化到真实性
传统训练多依赖实装或静态、理想化的仿真环境,存在明显短板:实装训练成本高、风险大、不可重复;理想化仿真又“太干净”,一遇到真实、多变的海洋就容易水土不服。真实海洋的复杂性,比想象中更直接地影响任务:
● 温盐与声速剖面变化,直接影响声呐探测与通信性能;
● 流场带来漂移、偏航与续航变化,牵动航线与能耗;
● 混合层与流场差异,改变隐蔽性与集群协同表现。
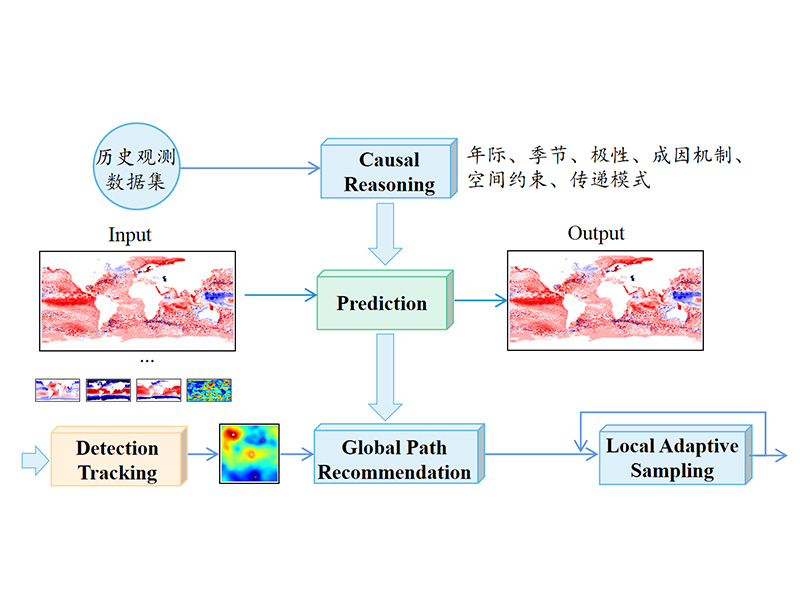
本系统把环境效应融合进仿真,并支持基于电子海图的任务配置,让训练场景从“理想化”走向“真实性”——训练场与作业场高度一致。

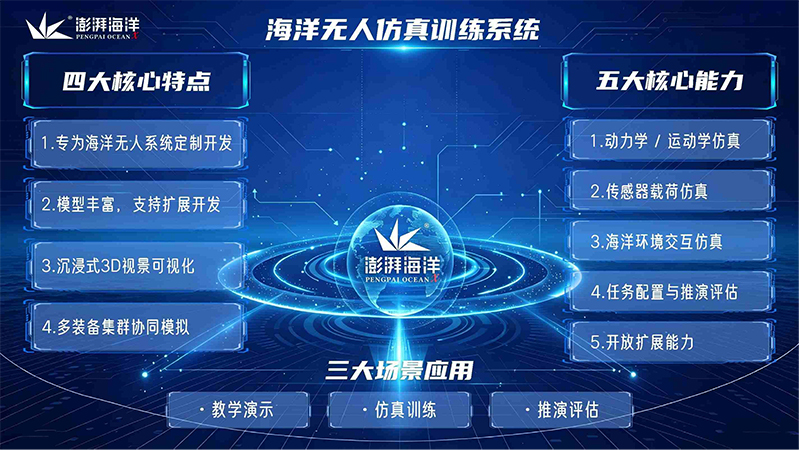
四大产品特点:高度还原真实海洋作业场景
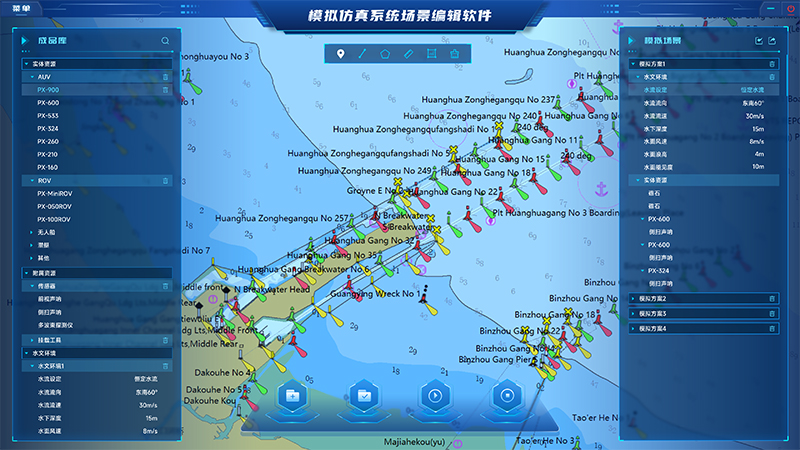
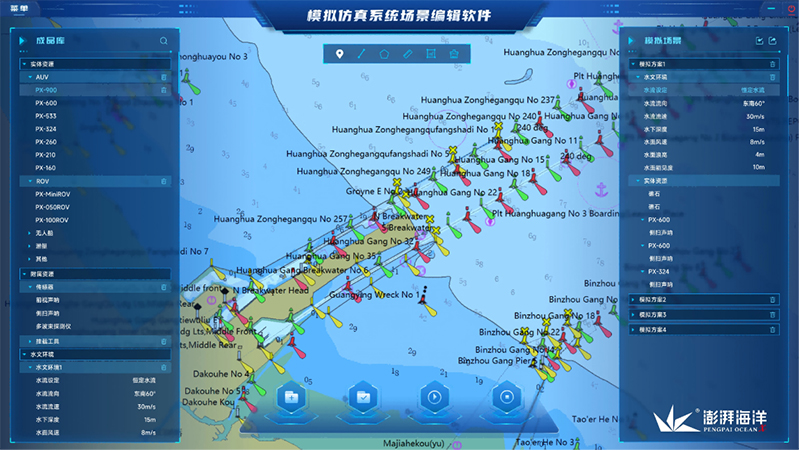
● 面向海洋无人系统:专为 AUV、ROV、USV设计,支持电子海图场景编辑和任务配置,完整还原无人系统的使用流程与实际工作中的信息流传递。
● 模型丰富且方便扩展:内置平台模型、传感器模型,并融合环境效应,使仿真更贴近真实;支持通过插件与参数配置扩展其它实体模型,开放二次开发。
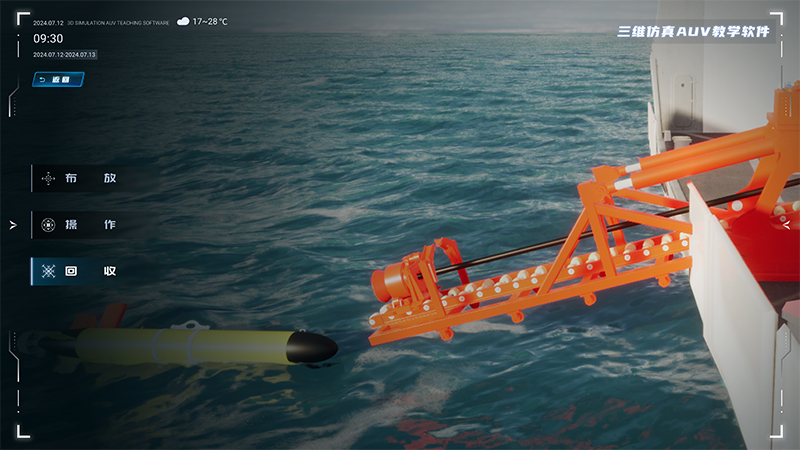
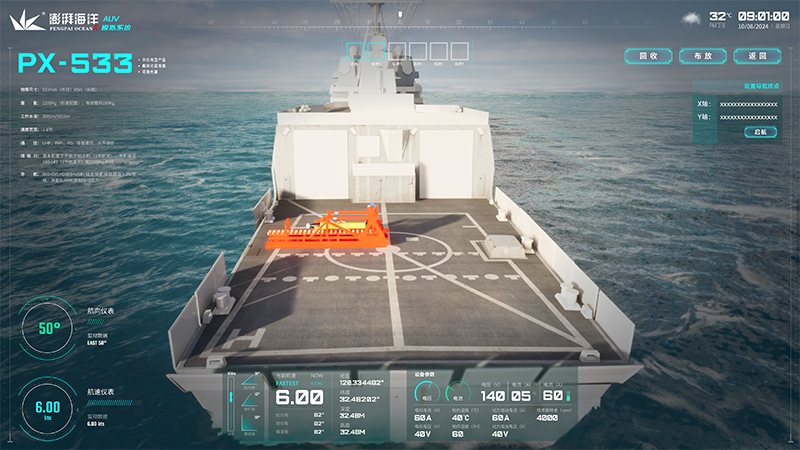
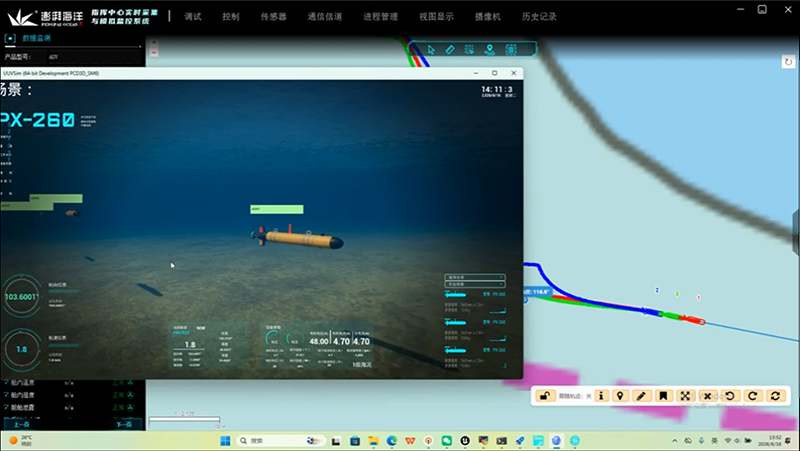
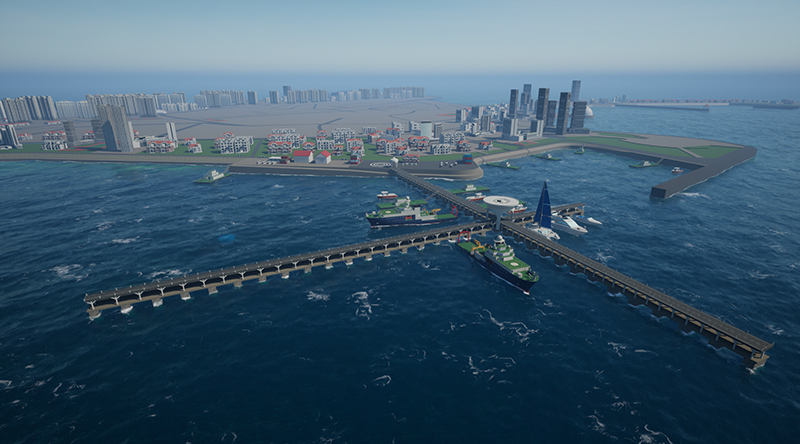
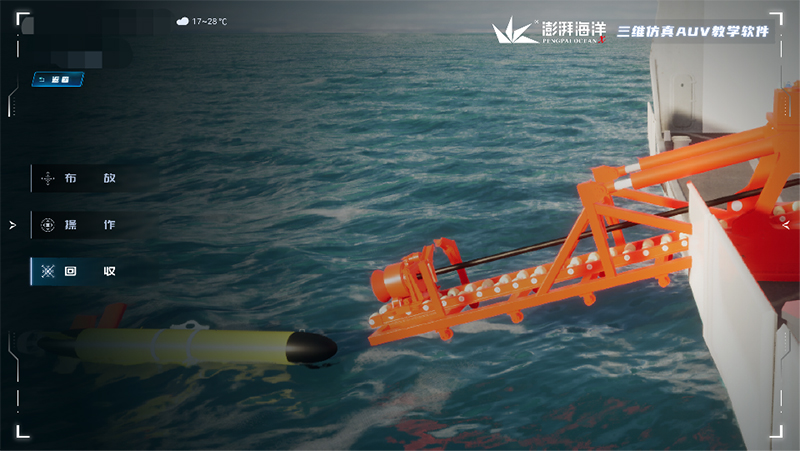
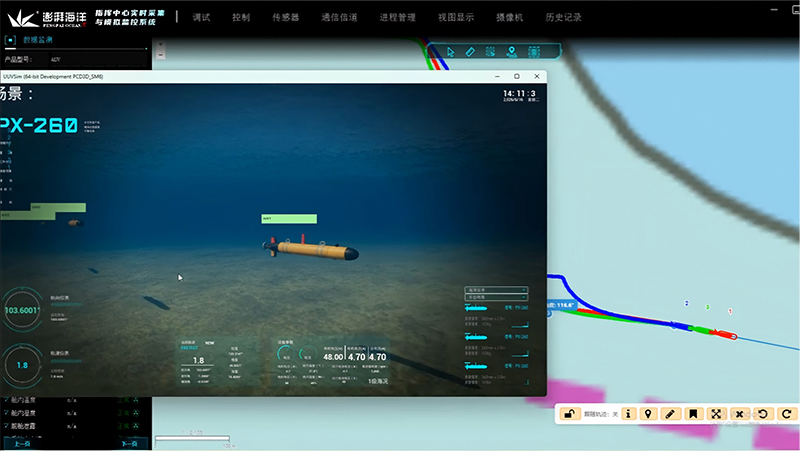
● 3D 视景可视化:集成3D引擎,逼真呈现海浪、海底地形、水下雾效,并以可视化方式实时显示平台运动姿态、传感器工作过程与探测数据。
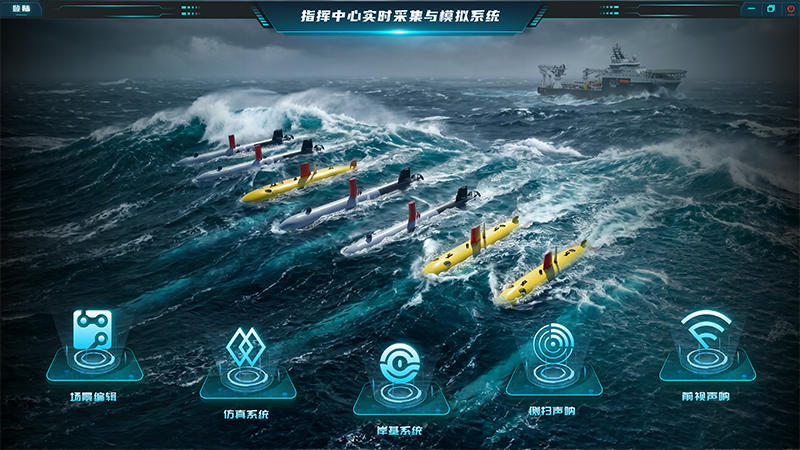
● 支持集群模拟:有效仿真多无人系统在海洋中的编队、搜探、围捕等协同运动。
产品能力:把训练做成可量化工程
● 动力学/运动学仿真:逼真还原单个与集群平台在海洋环境中的运动响应;
● 传感器载荷仿真:声呐、光学、通信等载荷在复杂环境下的工作过程;
● 环境交互:与海洋环境实时交互,感知—决策—执行闭环可见;
● 任务配置与推演:基于电子海图完成场景编辑、航线规划、任务执行与效果评估;
● 可扩展与二次开发:适配不同型号装备与科研需求,支撑算法验证。
产品应用:从课堂到任务的全程覆盖
教学演示:作为海洋相关专业教学数字化教具,直观展示海洋无人装备的工作原理、作业流程。降低实体设备依赖,帮助学员快速建立对 AUV、ROV、USV 装备与海洋作业的认知。
仿真训练:用于操作人员岗前培训、在岗复训、技能考核认证。操作人员在虚拟环境完成装备操控、任务规划等训练科目,完整操作过程全程记录,可量化评估人员操作水平。
推演评估:正式作业开展之前,在仿真平台完成作业方案预演,开展任务方案、作业流程验证;对比不同航线、编队策略的作业效果,量化任务风险,优选最优实施方案。
产品优势:相比传统方式,强在哪
传统实装训练成本高、风险大、不可重复、难以量化;纯理论教学又不直观、难落地。本系统的优势在于:
● 低成本、高安全:把高风险科目搬进虚拟环境,减少实装损耗与安全隐患;
● 无限可重复:同一科目可反复演练,直至形成肌肉记忆与标准流程;
● 全过程可量化:训练数据可追溯、可评估,支撑操作员认证与能力检验;
● 虚实一致:采用与实装一致的任务配置、集群逻辑与环境接口,训练场与作业场高度一致;
● 自主可控:软硬一体适配自主可控数据体系与装备需求,安全可信。